Objectif
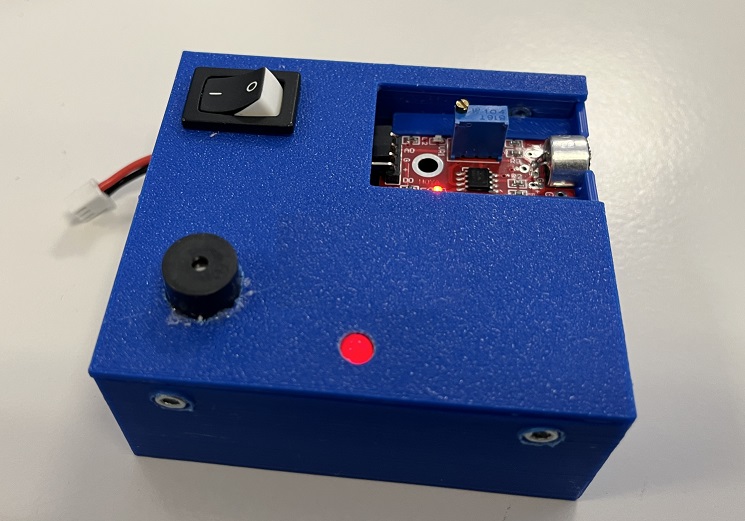
Réaliser un détecteur de bruit autonome permettant de signaler qu’un niveau sonore trop important est maintenu pendant une certaine durée, en utilisant une carte Arduino Nano 33 IoT alimentée par une batterie.
Le dispositif est destiné notamment à une utilisation en salle de classe (demande d’un professeur de CPE pour des séances de Travaux Dirigés en petits groupes). L’objectif n’est pas de mesurer précisément un niveau sonore en décibels, mais de disposer d’un indicateur simple permettant de signaler un niveau sonore dépassant un seuil réglable.
Le fonctionnement retenu est le suivant :
- lorsque le niveau sonore dépasse le seuil réglé sur le capteur, une première alerte est donnée par une LED rouge clignotante ;
- si cette situation se maintient pendant environ 2 secondes, un buzzer est déclenché pendant 1 seconde ;
- après le signal sonore, le système reste silencieux pendant 5 secondes ;
- si le niveau sonore reste trop important, un nouveau signal sonore est déclenché ;
- lorsque le niveau sonore redevient normal, le système revient à son état initial.
Le seuil de déclenchement est réglable directement à l’aide du potentiomètre présent sur le module GT1146.
Matériel nécessaire
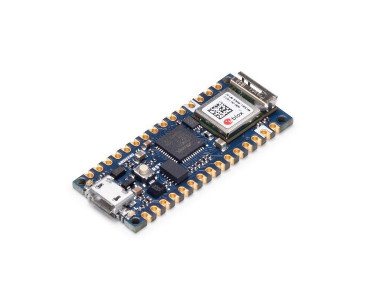
1. Une carte Arduino Nano 33 IoT
La carte Arduino Nano 33 IoT est utilisée ici comme unité de traitement du dispositif.
Elle présente notamment l’avantage d’être compacte et de pouvoir être alimentée de manière autonome par une batterie.
2. Un capteur de son GT1146
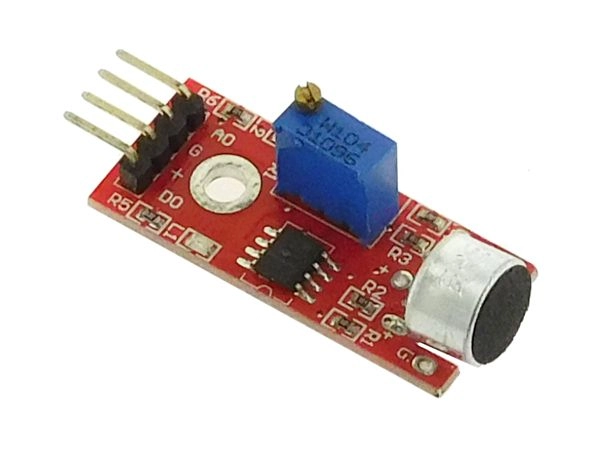
Le module GT1146 est un capteur de son équipé d’une sortie analogique et d’une sortie numérique.
La sortie numérique D0 est utilisée dans ce projet. Le module possède un potentiomètre permettant de régler le seuil de déclenchement du comparateur.
Lorsque le niveau sonore atteint le seuil réglé, la sortie D0 change d’état. Selon le niveau sonore, on peut notamment observer des successions de :
HIGH
LOW
HIGH
LOW
...
La petite LED présente sur le module permet également de visualiser le déclenchement du comparateur.
Dans notre application, il n’est donc pas nécessaire de mesurer directement une tension analogique : on utilise le module comme un détecteur de dépassement de seuil.
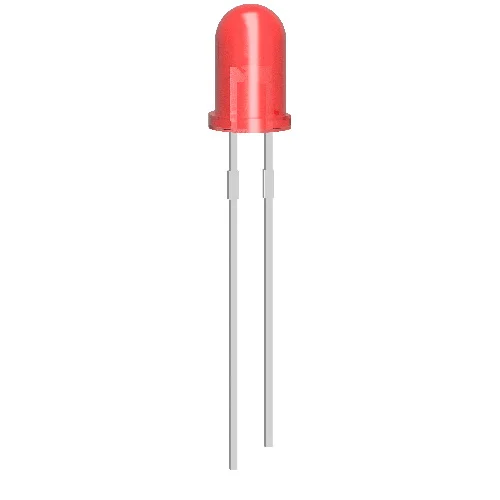
3. Une LED rouge
Une LED rouge est utilisée comme première alerte.
Elle est reliée à une sortie numérique de l’Arduino à travers une résistance de protection.
4. Un buzzer
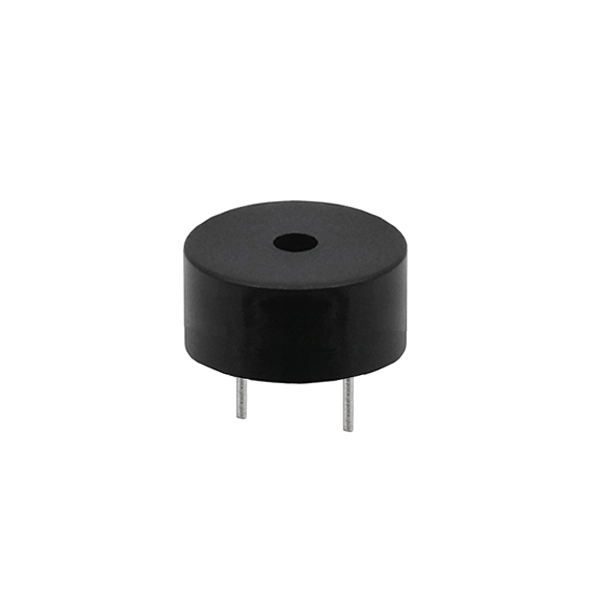
Un petit buzzer permet de produire le signal sonore d’alerte.
Il est relié à une sortie numérique de l’Arduino.
5. Une batterie LiPo
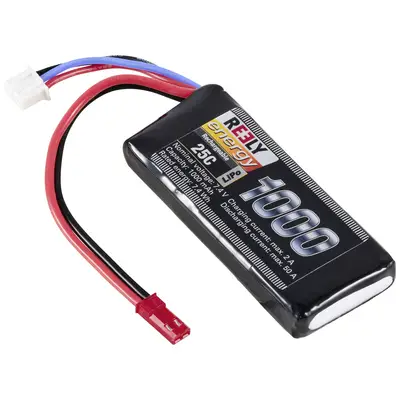
Pour rendre le dispositif autonome, une batterie LiPo peut être utilisée.
Dans cet exemple, une batterie LiPo 7,4 V est reliée aux broches VIN et GND de l’Arduino Nano 33 IoT.
Attention : bien vérifier le branchement avant toute mise sous tension. Le fil positif de la batterie doit être relié à VIN et le fil négatif à GND. Une inversion de polarité peut endommager définitivement la carte Arduino.
6. Un interrupteur
Un interrupteur pour allumer/éteindre le dispositif.
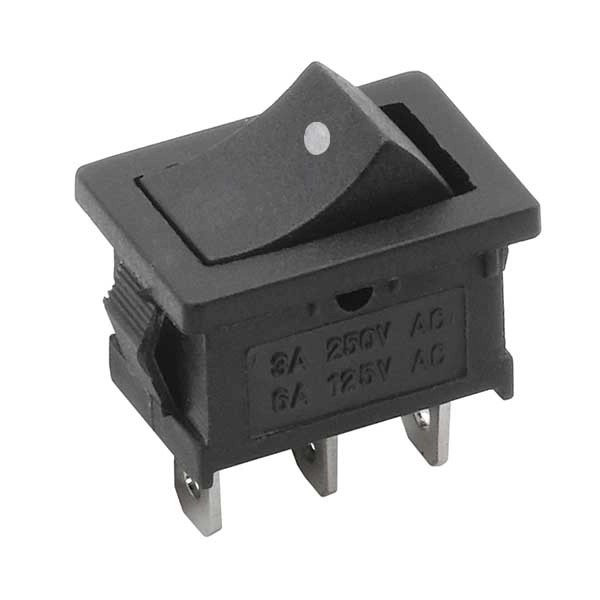
Schéma du montage
Le montage utilise les connexions suivantes :
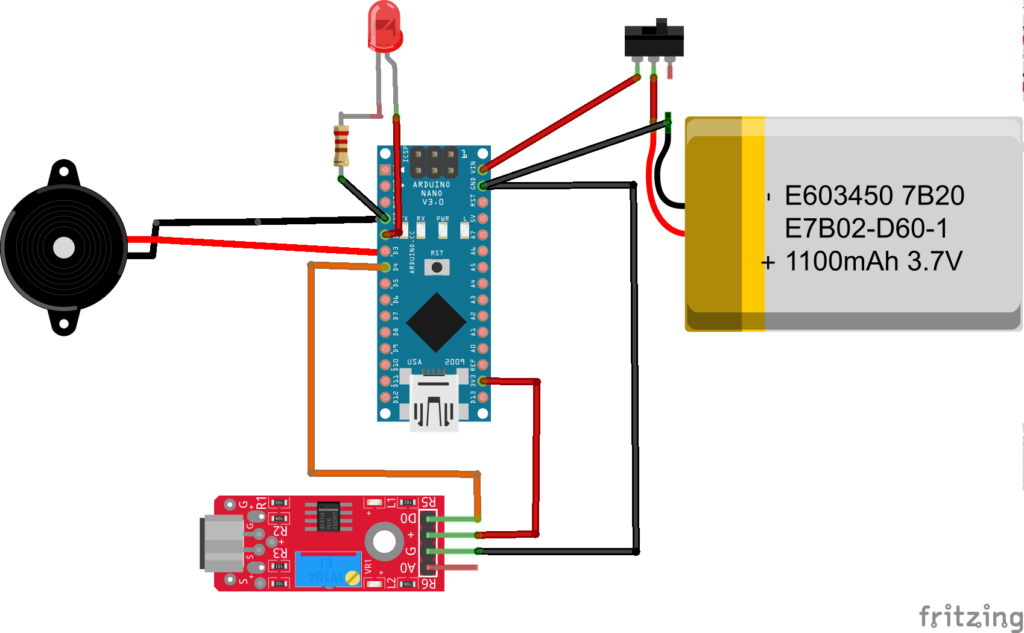
| Élément | Arduino Nano 33 IoT |
|---|---|
| GT1146 D0 | D4 |
| LED rouge | D2 |
| Buzzer | D3 |
| GT1146 alimentation | 3,3 V / GND |
| Batterie + | VIN |
| Batterie – | GND |
Téléversement du code Arduino sur la carte Nano 33 IoT
1. Installation de la carte Arduino Nano 33
À partir du menu [Outils][Type de carte][Gestionnaire de carte], rechercher « Nano iOt », puis installer le pack proposé : Arduino SAMD Boards

Ensuite dans [Outils][Type de carte][Arduino SAMD ….], sélectionner la carte Nano iOt 3

2. Code Arduino
Le programme téléversé dans l’Arduino est le suivant :
// ============================================================
// Arduino Nano 33 IoT + GT1146
//
// GT1146 D0 -> D4
// LED rouge -> D2 + résistance
// Buzzer -> D3
//
// PRINCIPE
// ------------------------------------------------------------
// D0 HIGH permanent       -> détection
// D0 HIGH/LOW alterné     -> détection
// D0 LOW permanent        -> calme
//
// FONCTIONNEMENT
// ------------------------------------------------------------
// 1. Détection pendant 2 s
// 2. LED rouge clignote pendant cette période
// 3. Puis buzzer pendant 1 s
// 4. Silence pendant 5 s
// 5. Nouveau bip si la détection continue
// 6. Retour au calme -> remise à zéro
// ============================================================


// ------------------------------------------------------------
// BROCHES
// ------------------------------------------------------------

const int GT1146= 4;
const int LED    = 2;
const int BUZZER = 3;


// ------------------------------------------------------------
// REGLAGES
// ------------------------------------------------------------

const unsigned long TEMPS_AVANT_BIP = 2000;  // 2 secondes
const unsigned long DUREE_BIP       = 1000;  // 1 seconde
const unsigned long TEMPS_SILENCE   = 5000;  // 5 secondes

const unsigned long PERIODE_LED     = 500;  // clignotement


// ------------------------------------------------------------
// VARIABLES
// ------------------------------------------------------------

bool detection = false;
bool buzzerEnCours = false;

unsigned long debutDetection = 0;
unsigned long debutBuzzer = 0;
unsigned long prochainBip = 0;

unsigned long dernierChangement = 0;

bool etatLED = false;
unsigned long dernierClignotement = 0;


// ============================================================
// SETUP
// ============================================================

void setup() {

  pinMode(GT1146, INPUT);
  pinMode(LED, OUTPUT);
  pinMode(BUZZER, OUTPUT);

  digitalWrite(LED, LOW);
  digitalWrite(BUZZER, LOW);

  Serial.begin(9600);

  delay(500);

  Serial.println();
  Serial.println("==============================");
  Serial.println(" DETECTEUR DE BRUIT - V8");
  Serial.println("==============================");
}


// ============================================================
// LOOP
// ============================================================

void loop() {

  unsigned long maintenant = millis();

  int etat = digitalRead(GT1146);


  // ==========================================================
  // 1. AFFICHAGE DU SIGNAL
  // ==========================================================

  Serial.println(etat == HIGH ? "D0 = HIGH" : "D0 = LOW");


  // ==========================================================
  // 2. DETECTION
  // ==========================================================

  // HIGH = signal de détection
  //
  // Peu importe que HIGH soit permanent ou qu'il alterne
  // avec LOW : dès qu'on observe HIGH, on considère qu'il
  // y a une activité sonore.

  if (etat == HIGH) {

    dernierChangement = maintenant;

    // Première détection
    if (!detection) {

      detection = true;
      debutDetection = maintenant;

      Serial.println(">>> DEBUT DETECTION");
    }
  }


  // ==========================================================
  // 3. RETOUR AU CALME
  // ==========================================================

  // Si D0 reste LOW pendant 1 seconde,
  // on considère que le bruit est terminé.

  if (detection &&
      etat == LOW &&
      maintenant - dernierChangement >= 1000) {

    detection = false;

    buzzerEnCours = false;

    debutDetection = 0;
    prochainBip = 0;

    digitalWrite(BUZZER, LOW);

    etatLED = false;
    digitalWrite(LED, LOW);

    Serial.println(">>> RETOUR AU CALME");
  }


  // ==========================================================
  // 4. PREMIERE ALERTE : LED
  // ==========================================================

  if (detection) {

    // La LED clignote immédiatement dès la détection

    if (maintenant - dernierClignotement >= PERIODE_LED) {

      dernierClignotement = maintenant;

      etatLED = !etatLED;

      digitalWrite(LED, etatLED);
    }
  }


  // ==========================================================
  // 5. DECLENCHEMENT DU BUZZER
  // ==========================================================

  // Le buzzer n'arrive qu'après 2 secondes de détection.

  if (detection &&
      !buzzerEnCours &&
      maintenant - debutDetection >= TEMPS_AVANT_BIP &&
      maintenant >= prochainBip) {

    buzzerEnCours = true;

    debutBuzzer = maintenant;

    digitalWrite(BUZZER, HIGH);

    Serial.println(">>> BIP !");
  }


  // ==========================================================
  // 6. FIN DU BIP
  // ==========================================================

  if (buzzerEnCours &&
      maintenant - debutBuzzer >= DUREE_BIP) {

    digitalWrite(BUZZER, LOW);

    buzzerEnCours = false;

    prochainBip = maintenant + TEMPS_SILENCE;

    Serial.println(">>> FIN BIP - silence 5 s");
  }


  delay(50);
}
3. Téléversement du programme
Une fois le code copié dans l’IDE Arduino :
- Brancher la carte Arduino Nano 33 IoT à l’ordinateur avec un câble USB.
- Dans Outils → Type de carte, vérifier que Arduino Nano 33 IoT est sélectionnée.
- Dans Outils → Port, sélectionner le port correspondant à la carte.
- Cliquer sur le bouton Téléverser.
Le programme est alors compilé puis envoyé dans la mémoire de l’Arduino.
Une fois le téléversement terminé, la carte peut fonctionner de manière autonome.
Remarque : le câble USB peut être conservé pour effectuer les essais et observer le fonctionnement du programme. Pour une utilisation autonome, il peut ensuite être retiré et l’Arduino alimenté par la batterie.
Réglage du seuil de détection
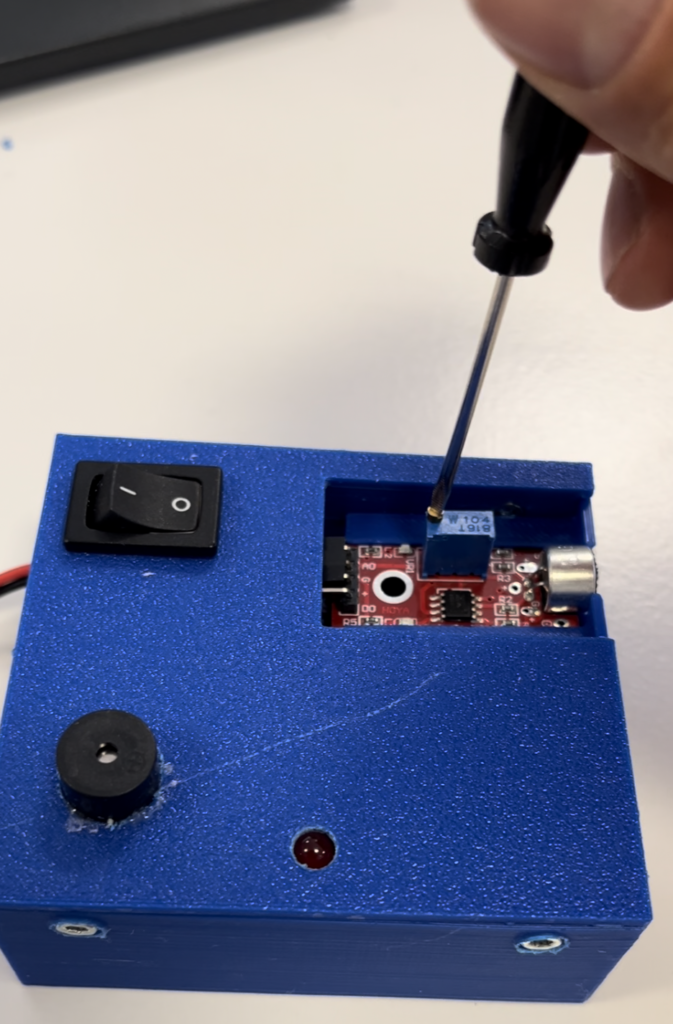
Le seuil de déclenchement est réglé directement avec le petit potentiomètre présent sur le module GT1146.
Le réglage doit être effectué progressivement à l’aide d’un petit tournevis.
Lorsque le niveau sonore atteint le seuil, la petite LED du module GT1146 s’allume et la sortie D0 commence à changer d’état.
Le moniteur série de l’IDE Arduino permet également d’observer le signal reçu par la carte :
D0 = HIGH
D0 = HIGH
D0 = LOW
D0 = LOW
D0 = HIGH
D0 = HIGH
D0 = LOW
...
Lorsque le niveau sonore est inférieur au seuil, D0 reste généralement dans un état stable.
Le programme utilise cette information pour déterminer qu’un niveau sonore important est présent.
Fonctionnement du dispositif
Le fonctionnement peut être résumé par la chronologie suivante :
Niveau sonore normal
        │
        ▼
   aucune alerte
        │
        │ niveau sonore trop important
        ▼
  LED rouge clignote
        │
        │ pendant 2 secondes
        ▼
    BUZZER 1 seconde
        │
        ▼
   silence 5 secondes
        │
        ├── bruit toujours présent ──► nouveau bip
        │
        └── retour au calme ─────────► remise à zéro
L’intérêt de cette temporisation est d’éviter qu’un bruit ponctuel déclenche immédiatement une alerte sonore. Le système est ainsi davantage adapté à la surveillance du niveau sonore ambiant d’une salle qu’à la détection d’un bruit bref.
Boîtier imprimé en 3D
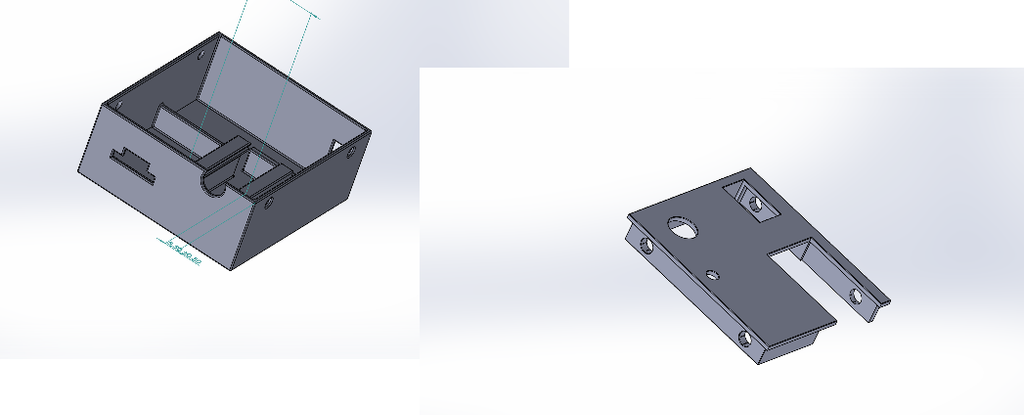
L’ensemble des composants peut être intégré dans un boîtier imprimé en 3D.
Le boîtier devra notamment prévoir :
- une ouverture pour le capteur GT1146 afin que celui-ci puisse recevoir correctement les sons ;
- une ouverture ou une grille devant le buzzer (Attention : le buzzer ne doit pas être « coincé » dans l’ouverture car cela l’empêcherait de vibrer correctement);
- une fenêtre permettant de voir la LED d’alerte ;
- un accès au potentiomètre du GT1146 pour permettre le réglage du seuil ;
- un emplacement pour la batterie ;
- un interrupteur général permettant de mettre facilement le dispositif sous tension.
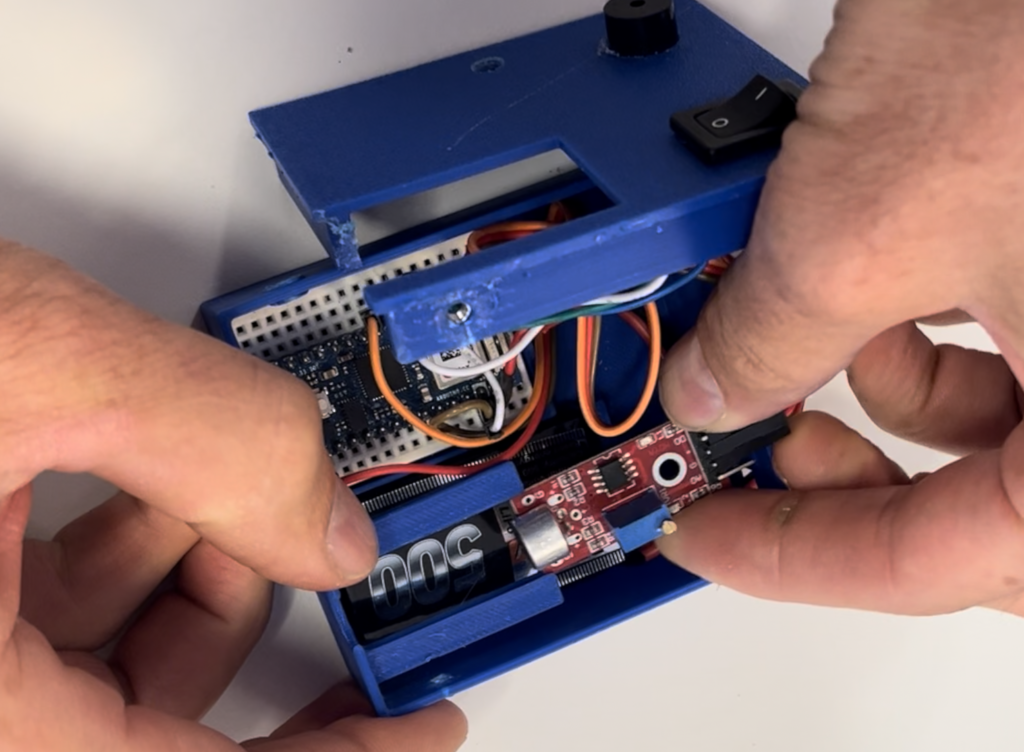
Le boîtier peut être réalisé avec une imprimante 3D et adapté aux dimensions des différents composants utilisés.
Lien vers les fichiers 3D
Bilan
Ce montage permet de réaliser avec un matériel relativement simple un détecteur de bruit autonome et réglable, pouvant être utilisé notamment dans le cadre d’expérimentations ou de projets pédagogiques.
Le dispositif ne constitue pas un sonomètre : il ne fournit pas une mesure en décibels. Il fonctionne comme un détecteur de dépassement d’un seuil sonore, le seuil étant réglé directement sur le capteur.
Cette approche présente l’avantage d’être simple à mettre en œuvre et particulièrement adaptée à une utilisation où l’on cherche davantage à signaler un niveau sonore excessif qu’à effectuer une mesure acoustique précise.
Tous les fichiers (code Arduino, fichiers 3D, …) sont ICI